자동제어
1번
선형시불변 시스템의 특성으로 옳지 않은 것은?
- ①
시스템의 응답은 중첩(superposition)의 원리를 만족한다.
- ②
시스템의 전달함수는 단위임펄스응답의 라플라스 변환이다.
- ③
정현파 입력이 시스템에 가해지면 동위상의 정현파 응답이 나온다.
- ④
시스템의 응답은 입력과 단위임펄스응답의 컨볼루션(convolution)으로 표현된다.
2번
표준형 2차 시스템에서 극점(pole)과 영점(zero)의 특성으로 옳지 않은 것은?
- ①
평면의 좌반평면에 공액복소수 극점을 갖는 시스템은 부족감쇠(underdamped)이다.
- ②
극점이 평면의 좌반평면에 위치하면 시스템은 안정하고, 허수축으로부터 멀어질수록 임펄스응답의 수렴속도는 느려진다.
- ③
영점이 평면의 우반평면에 추가되면 시스템은 비최소위상(nonminimum phase)이 된다.
- ④
영점이 평면의 우반평면에 추가되면 단위계단입력에 대한 시스템의 초기 출력은 정상상태 출력값과 반대방향으로 나타난다.
3번
다음 제어시스템에서 폐루프 전달함수가 1이 될 때, 는?
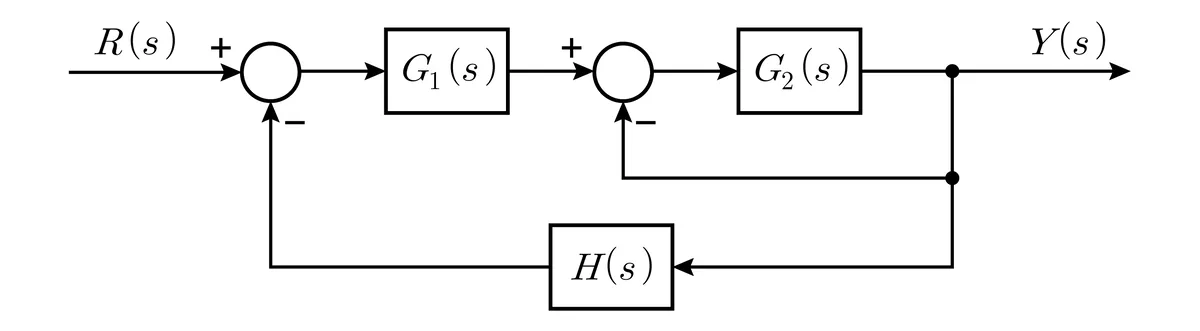
- ①
- ②
- ③
- ④
4번
그림 (가)의 폐루프 시스템은 표준형 2차 시스템이고 폐루프 극점이 그림 (나)로 주어질 때, 계수의 합 + + + 는?
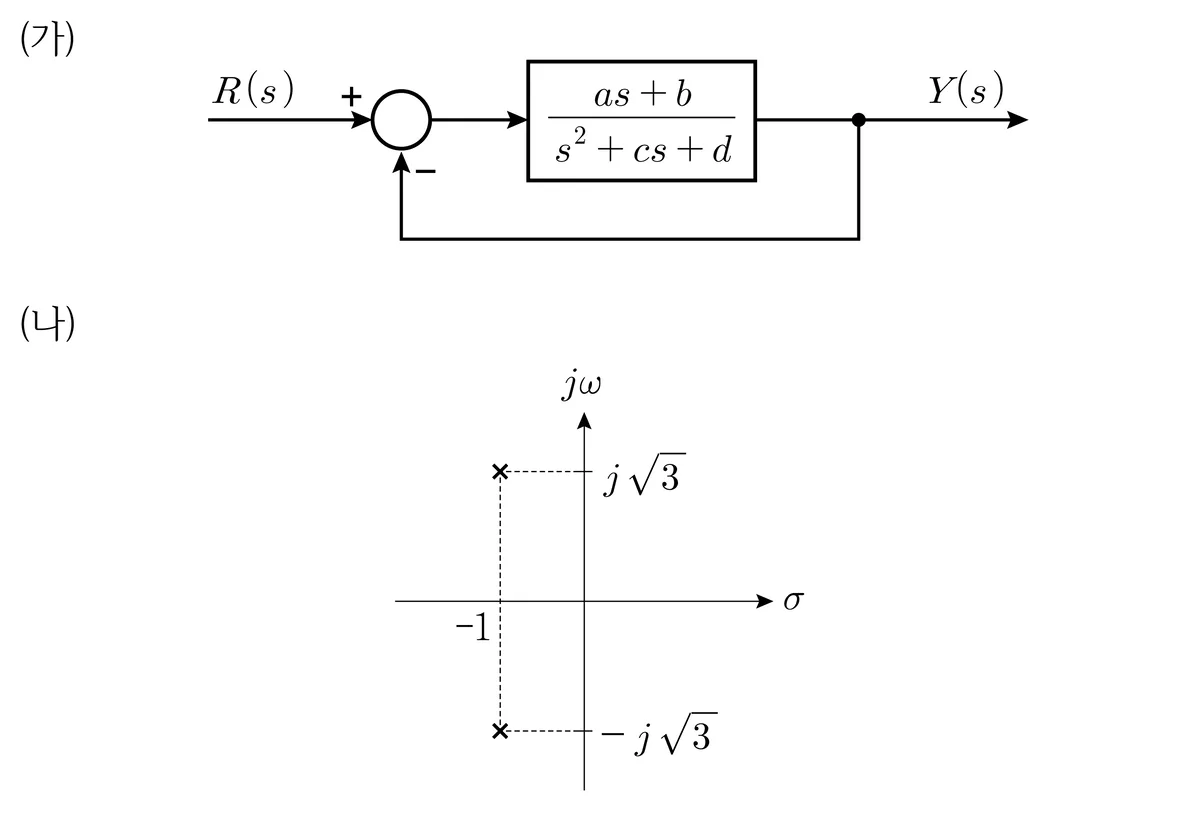
- ①
6
- ②
7
- ③
8
- ④
9
5번
시스템 = 에 단위계단입력이 주어질 때, 정상상태에서 입력과 출력의 차이는?
- ①
15
- ②
25
- ③
35
- ④
45
6번
다음 상태방정식에서 감쇠비와 임펄스응답은? (단, 는 입력, 는 출력, 는 상태변수 벡터이고, 이다)
감쇠비 임펄스응답
- ①
- ②
- ③
- ④
7번
루프전달함수 = 를 갖는 제어시스템의 근궤적이 허수축과 만날 때, 허수축의 좌표와 는? (단, 이다)
허수축의 좌표
- ①3
- ②6
- ③3
- ④6
8번
다음 폐루프 제어시스템의 대역폭(bandwidth) 가 고유진동수 과 같을 때, 감쇠비 는?
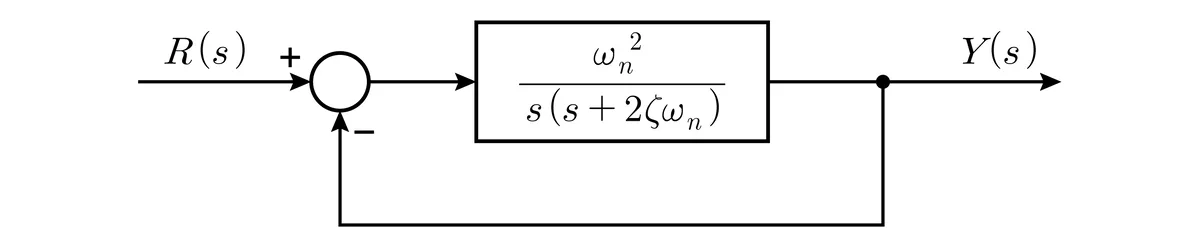
- ①
- ②
- ③
- ④
9번
다음 폐루프 제어시스템에 = 의 입력이 인가될 때, 정상상태오차가 0.01이 되기 위한 는? (단, 는 단위계단함수이다)
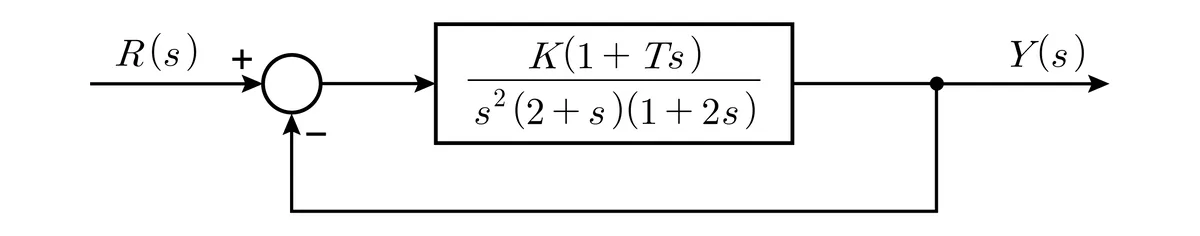
- ①
100
- ②
200
- ③
400
- ④
800
10번
그림 (가)는 질량-스프링-댐퍼 시스템이고 그림 (나)는 시스템의 입력 와 출력 변위 의 관계에 대한 신호흐름선도를 나타낼 때, 그림 (나)의 ㉮ ~ ㉰에 해당하는 이득은? (단, 은 질량, 는 스프링 상수, 는 감쇠 상수이다)
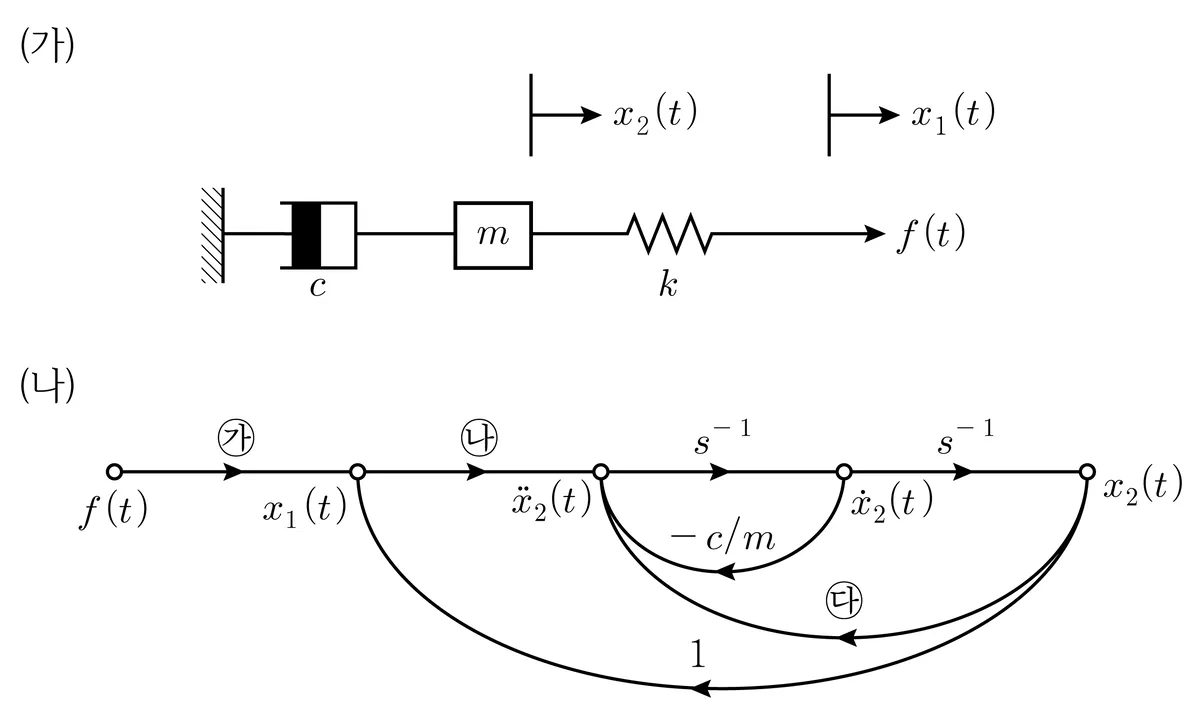
㉮ ㉯ ㉰
- ①
- ②
- ③
- ④
11번
다음 폐루프 제어시스템의 특성방정식은?
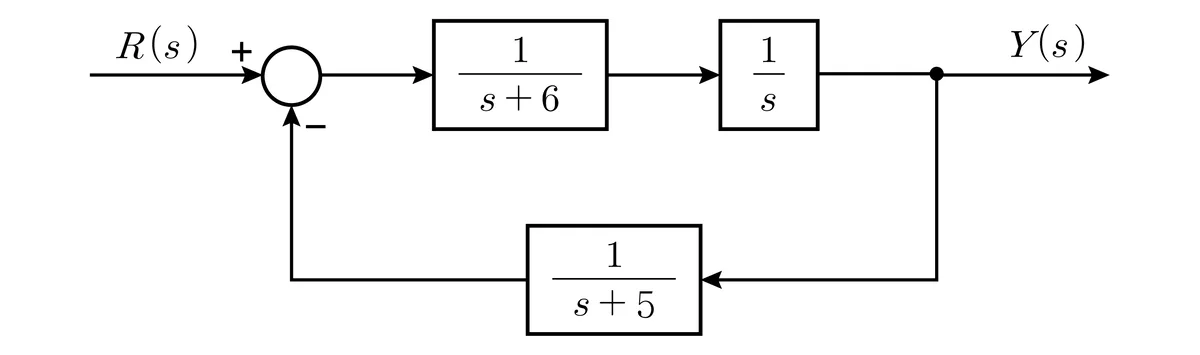
- ①
- ②
- ③
- ④
12번
다음 상태방정식에 대한 전달함수가 = 일 때, 는?
- ①
-2
- ②
-0.5
- ③
0.5
- ④
2
13번
보상기 = 에 대한 설명으로 옳지 않은 것은? (단, 이고, 이다)
- ①
위상각은 항상 양이다.
- ②
지상보상기(lag compensator)이다.
- ③
가 작아질수록 최대 위상각은 커진다.
- ④
위상각이 최대가 되는 각주파수는 이다.
14번
다음 시스템이 가제어(controllable)하고 가관측(observable)하기 위한 와 로 옳은 것은?
- ①1-3
- ②10
- ③4-2
- ④40
15번
동일한 선형시스템의 주파수응답을 그림 (가)의 나이퀴스트 선도와 그림 (나)의 보드 선도로 나타낼 때, 나이퀴스트 선도 P점에 대응하는 보드 선도상의 각주파수[rad/sec]와 위상여유[°]는?
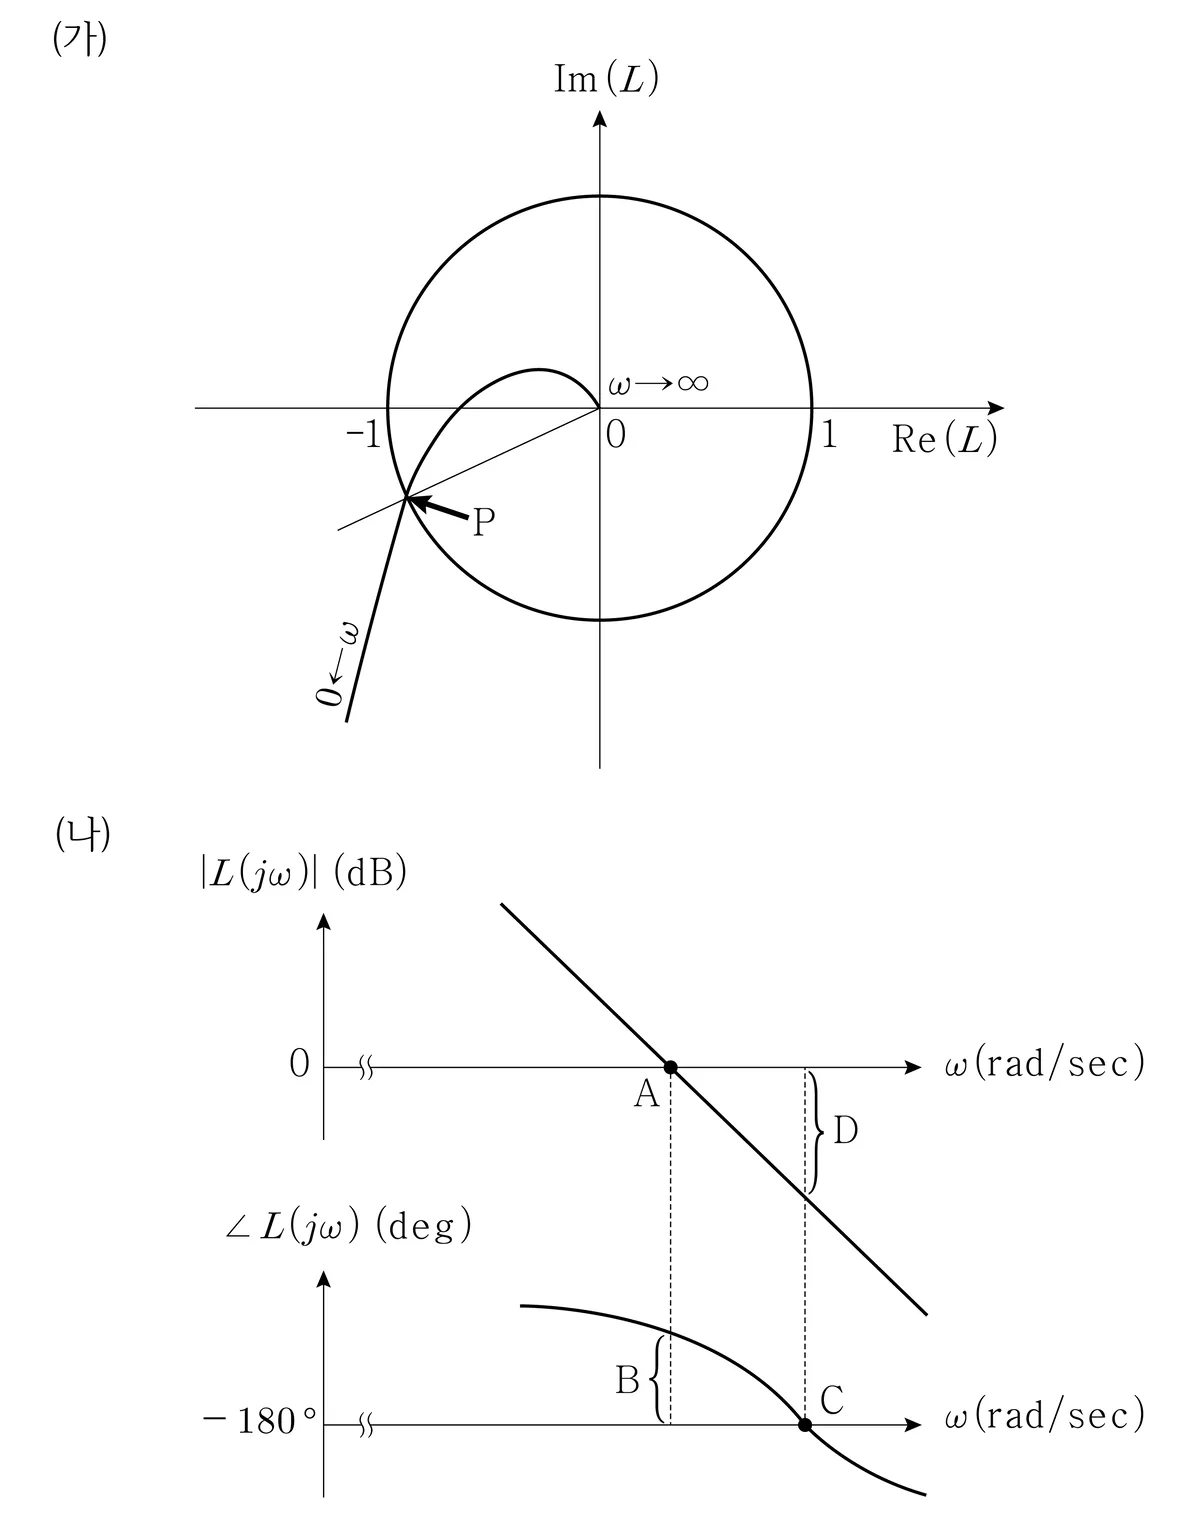
각주파수 위상여유
- ①AB
- ②AD
- ③CB
- ④CD
16번
다음 적분제어기를 포함한 상태 피드백 제어시스템에서 감쇠비가 1이고 고유주파수가 3 [rad/sec]일 때, 제어이득 과 는?
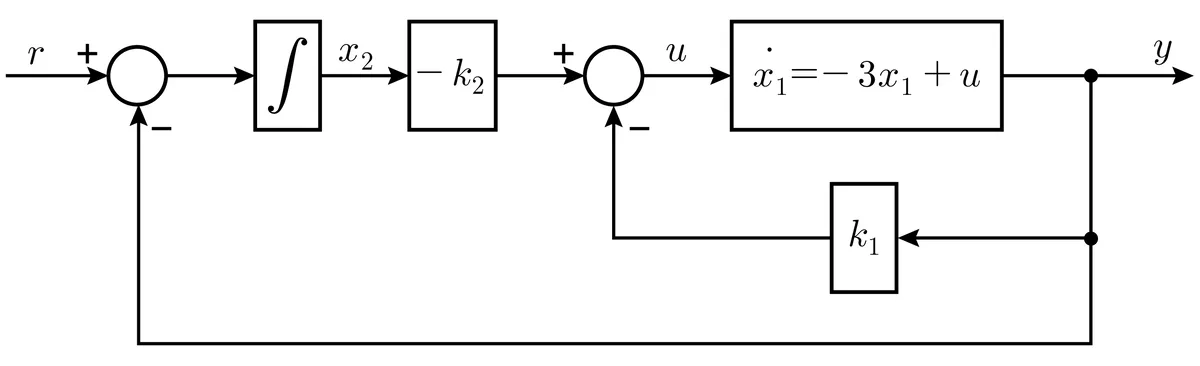
- ①-3-9
- ②-39
- ③3-9
- ④39
17번
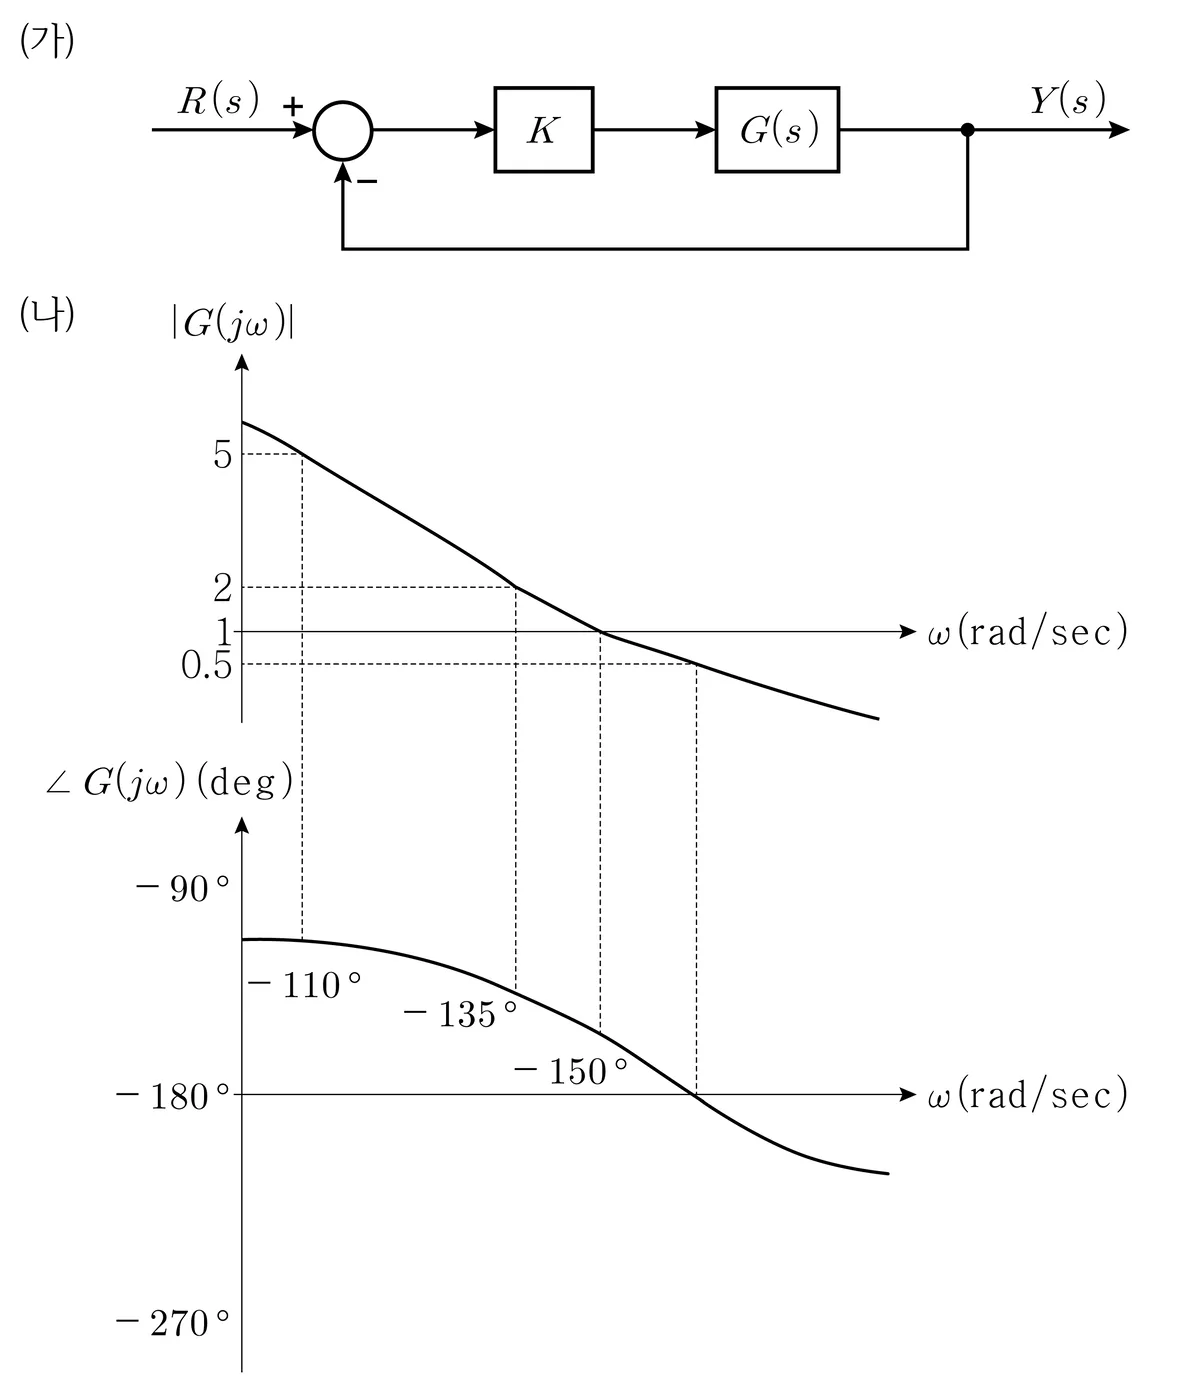
그림 (가)와 같은 제어시스템에서 전달함수 의 보드 선도는 그림 (나)와 같다. = 0.5일 때, 위상여유[°]는?
- ①
0
- ②
30
- ③
45
- ④
70
18번
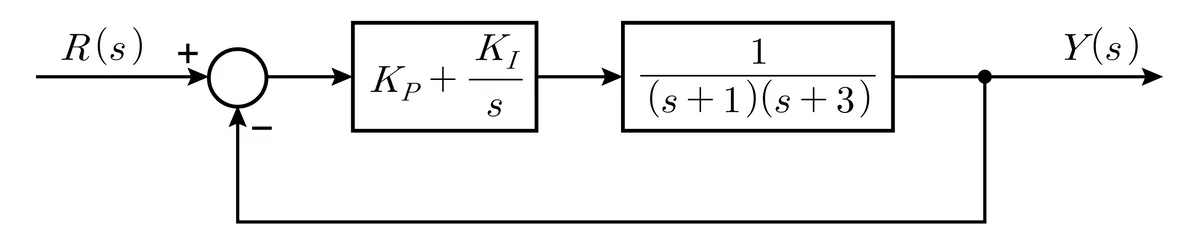
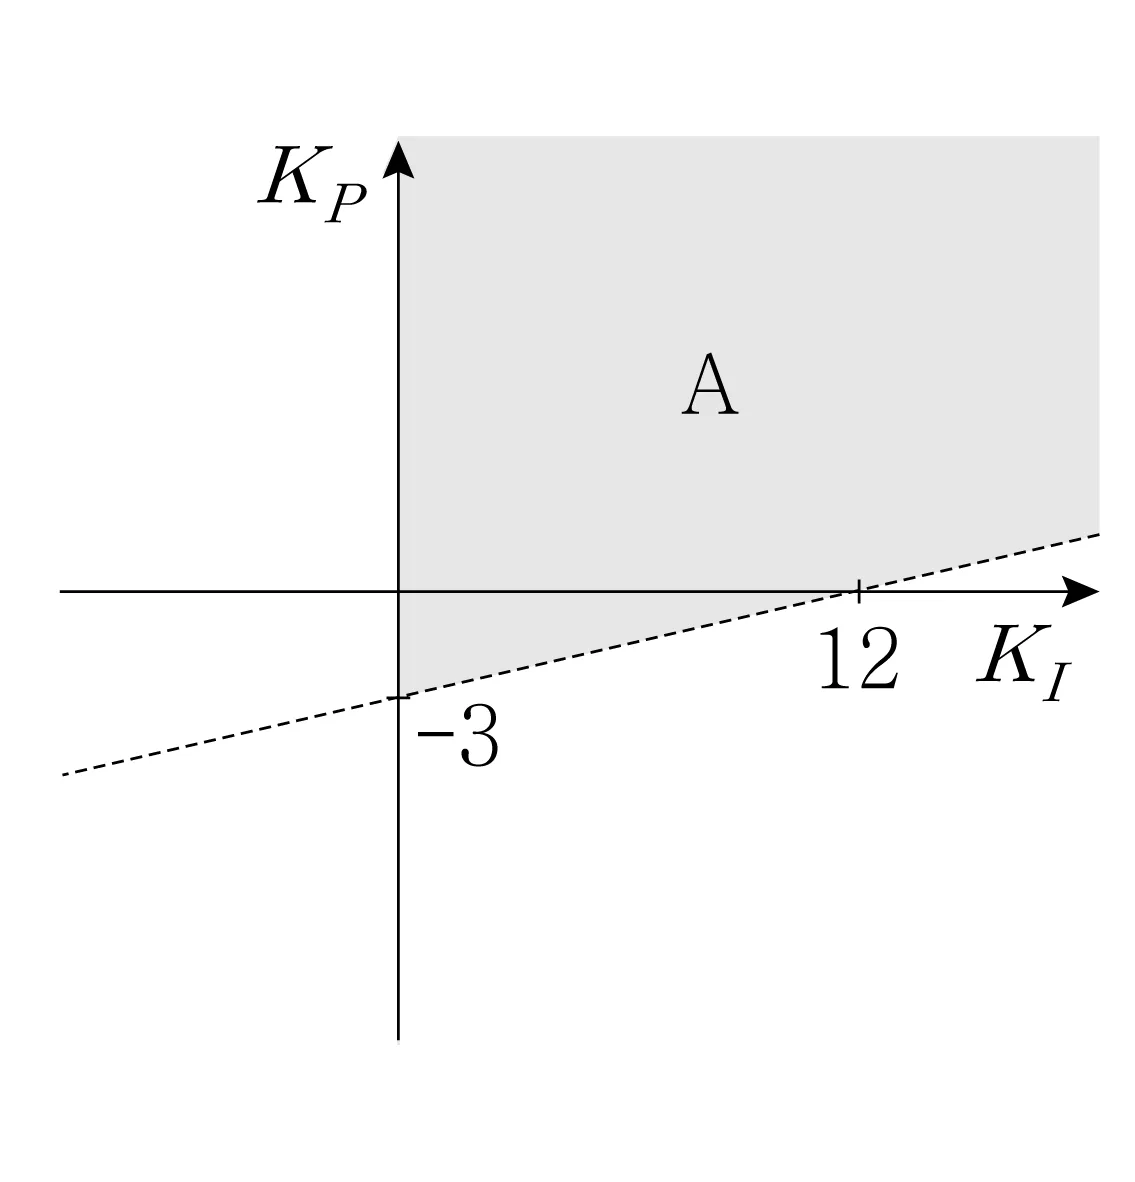
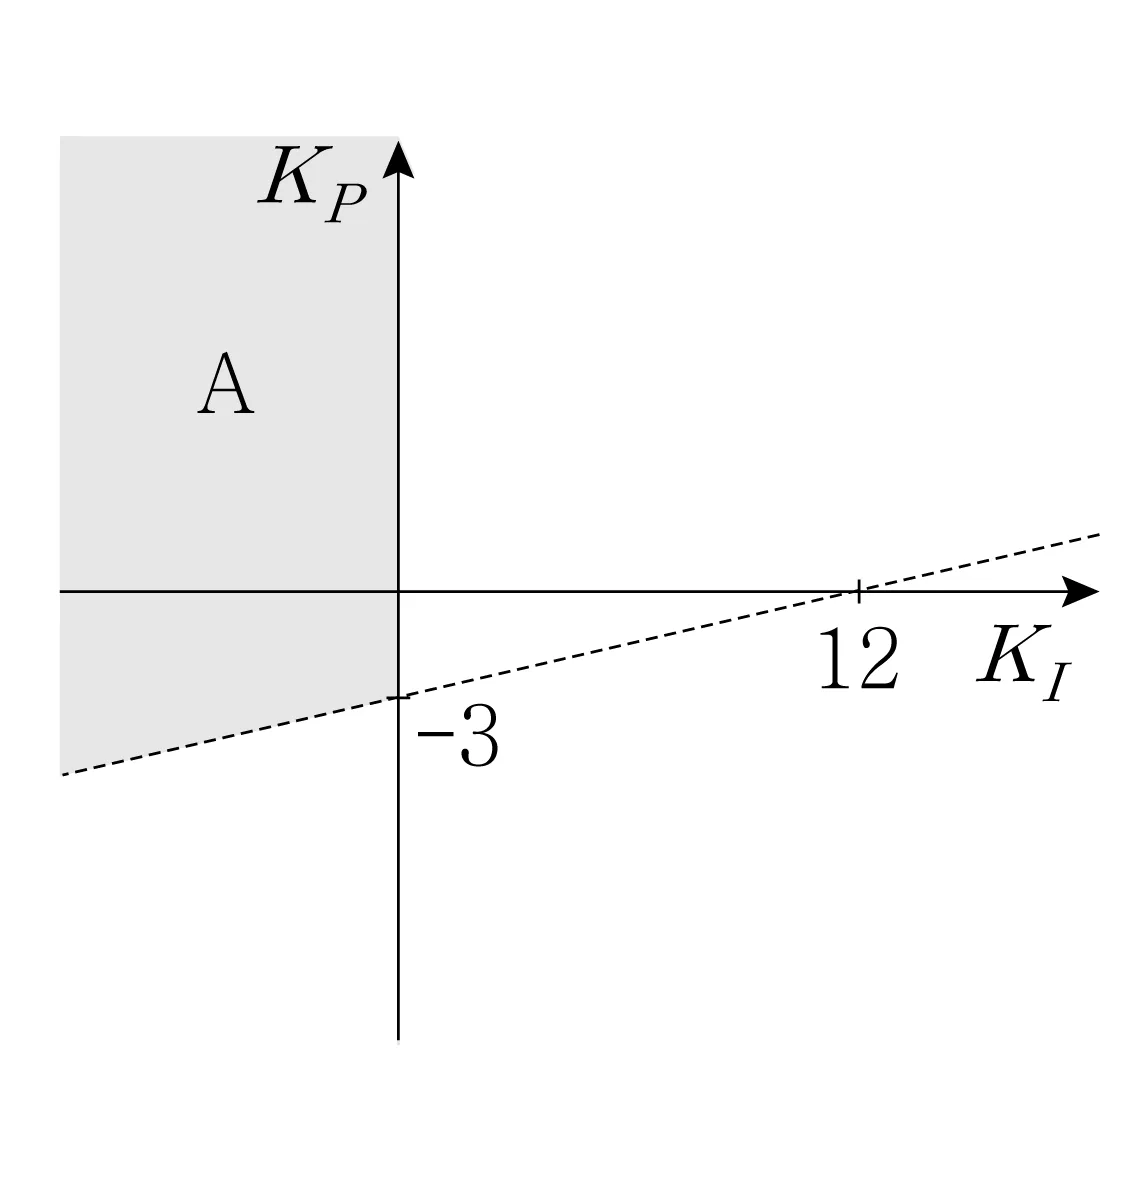
다음 제어시스템이 안정할 때, 이를 만족하기 위한 와 의 영역 A를 바르게 표시한 것은?
- ①
- ②
- ③
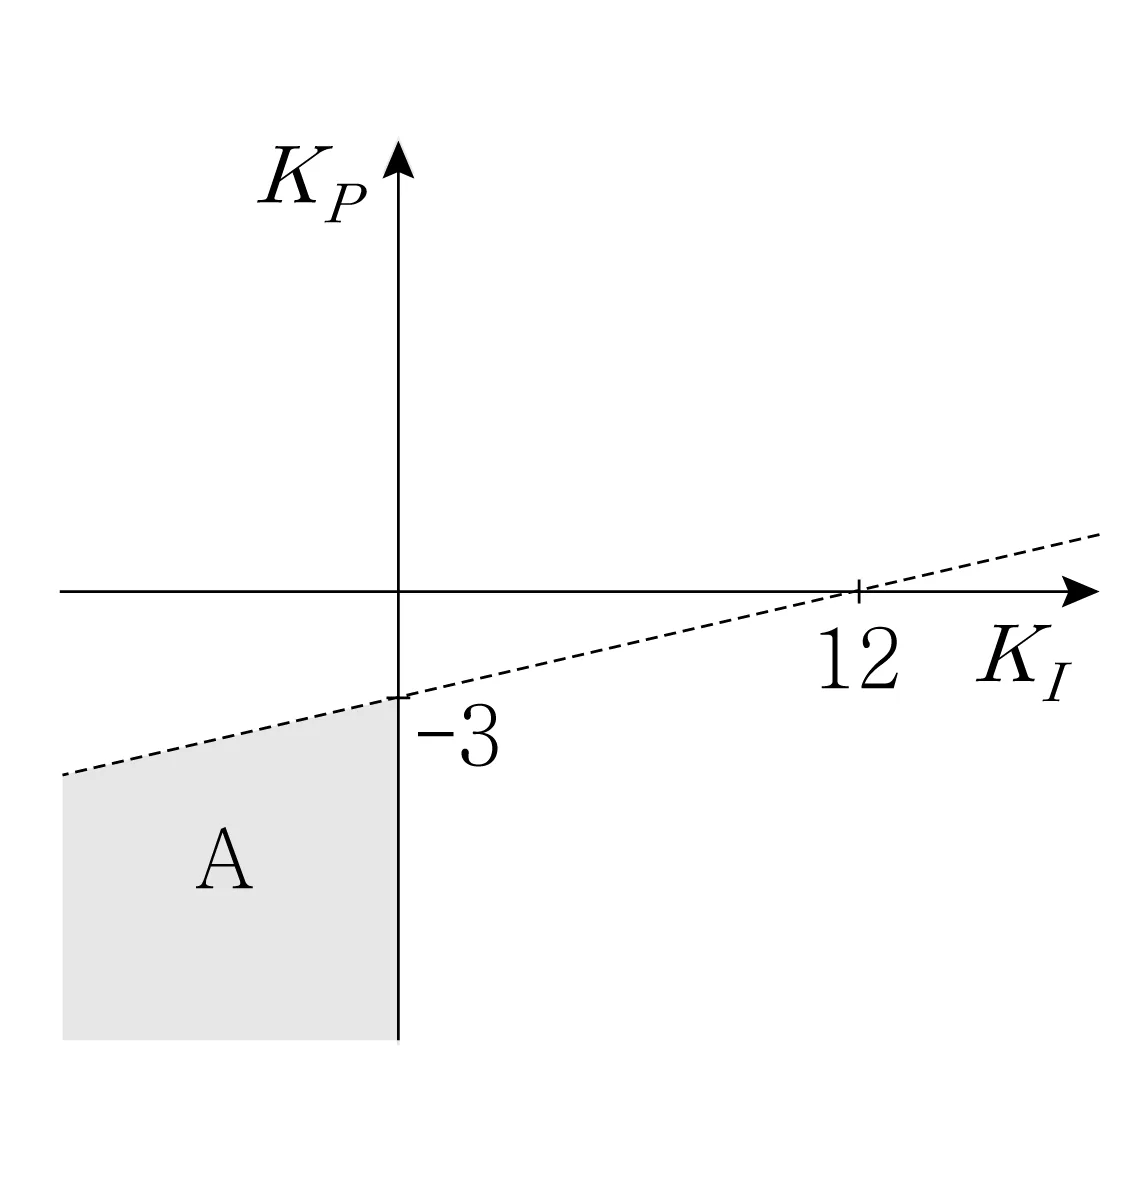
- ④
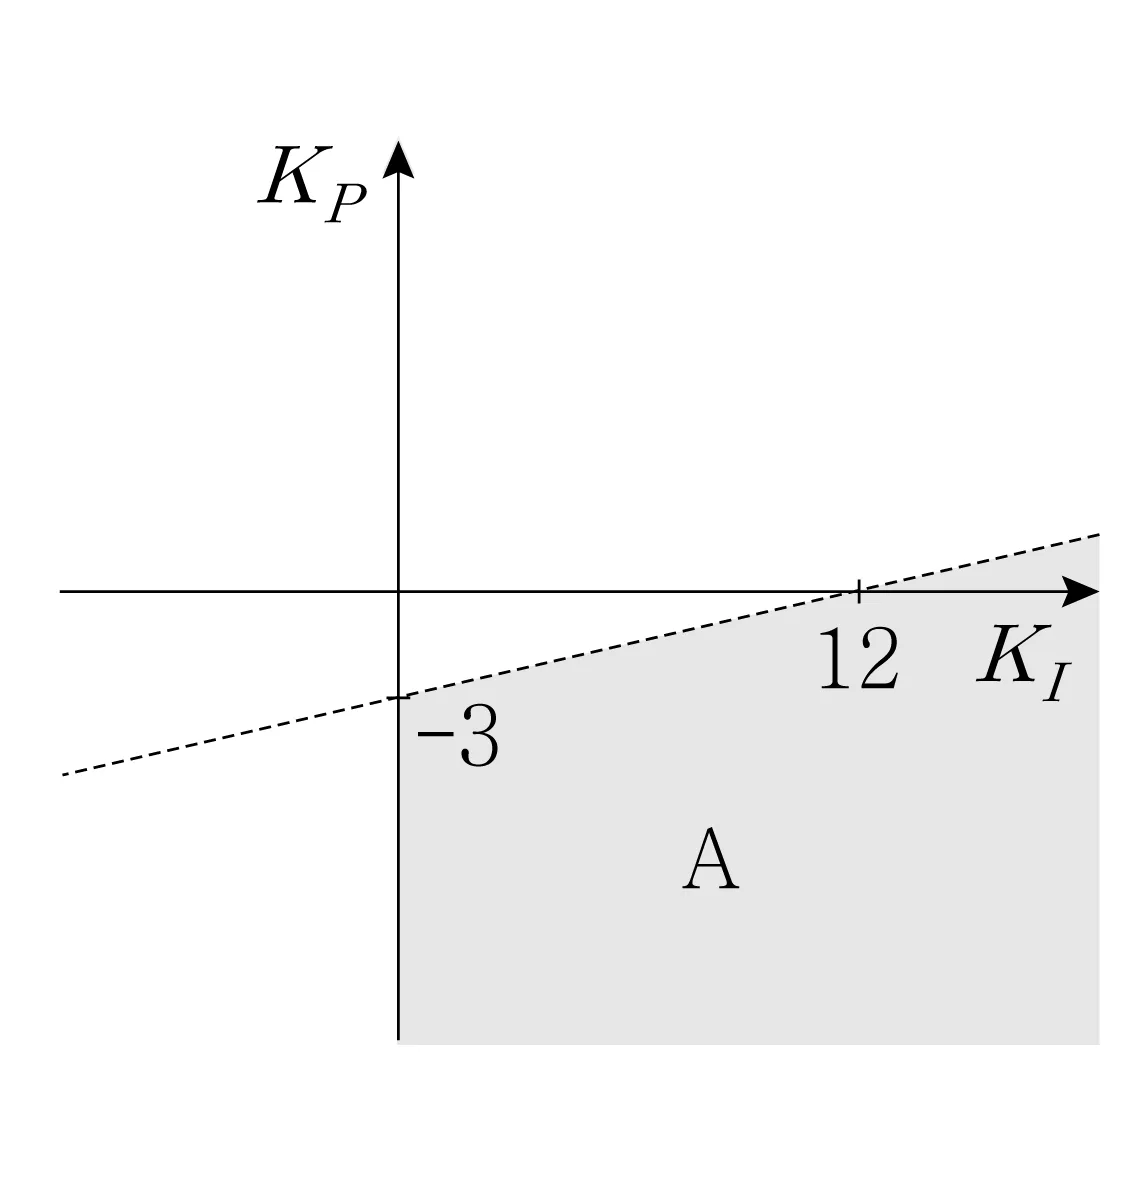
19번
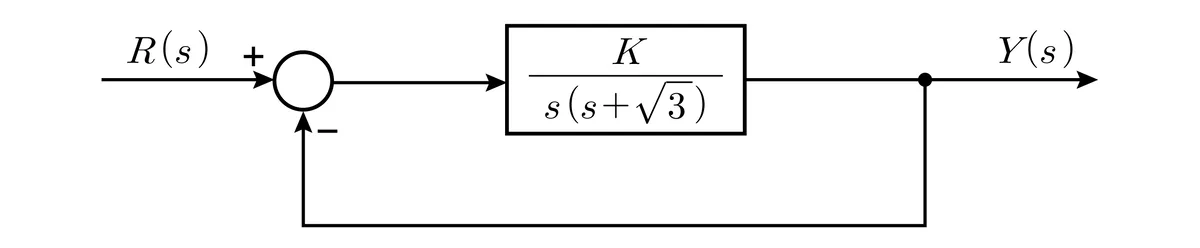
다음 제어시스템에서 위상여유가 60 [°]일 때, 제어이득 는? (단, 이다)
- ①
1
- ②
1.5
- ③
2
- ④
2.5
20번
다음 상태방정식의 상태천이행렬(state transition matrix)이 일 때, 와 는?
- ①-3-2
- ②-2-3
- ③23
- ④32
21번
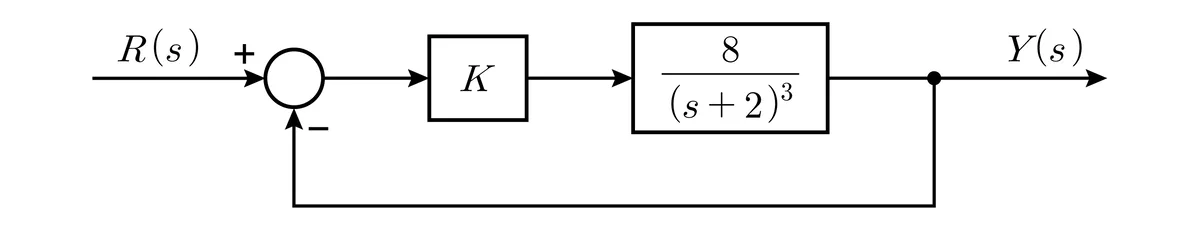
다음 폐루프 제어시스템이 안정할 때, 단위계단입력에 대한 출력의 정상상태오차 범위는? (단, 이다)
- ①
- ②
- ③
- ④
22번
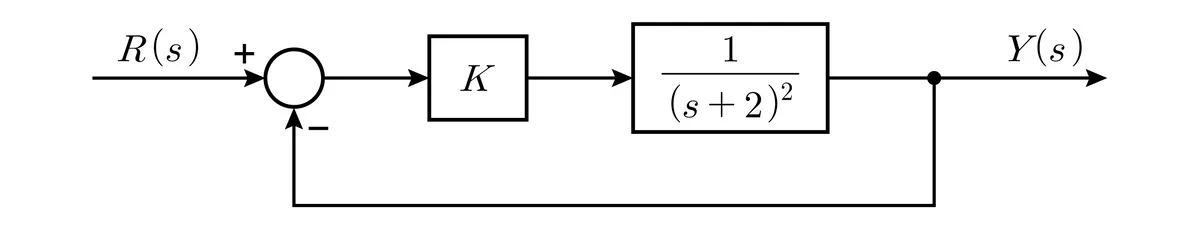
다음 폐루프 제어시스템에서 이득 = 일 때 단위계단응답의 최고시간(peak time)은 이다. 를 0.5배로 단축하기 위한 새로운 이득 는? (단, 이다)
- ①
- ②
- ③
- ④
23번
다음과 같은 제어시스템과 관측기에서 상태관측기의 고윳값(eigenvalue)이 -5, -6일 때, 관측기 이득 은? (단, 은 의 추정 상태변수이고, = , = , = 이다)
- ①
- ②
- ③
- ④
24번
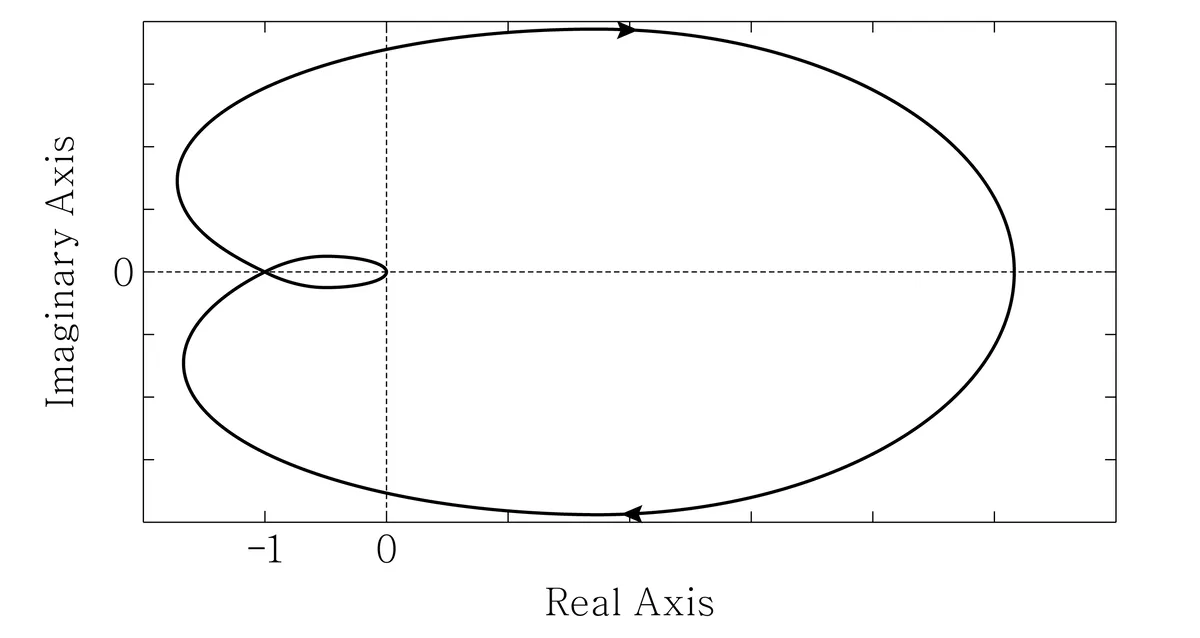
다음 루프전달함수 = 의 나이퀴스트 선도에서 단위 피드백 제어시스템이 임계 안정(marginally stable)할 때, 각주파수 [rad/sec]와 는? (단, 이고, 이다)
- ①10.5
- ②11
- ③20.5
- ④21
25번
루프전달함수가 = 인 폐루프 제어시스템의 근궤적이 음의 실수축에서 이탈점과 복귀점을 모두 가질 때, 로 옳은 것은? (단, 이다)
- ①
0.1
- ②
0.3
- ③
0.5
- ④
0.7